Türkçe
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

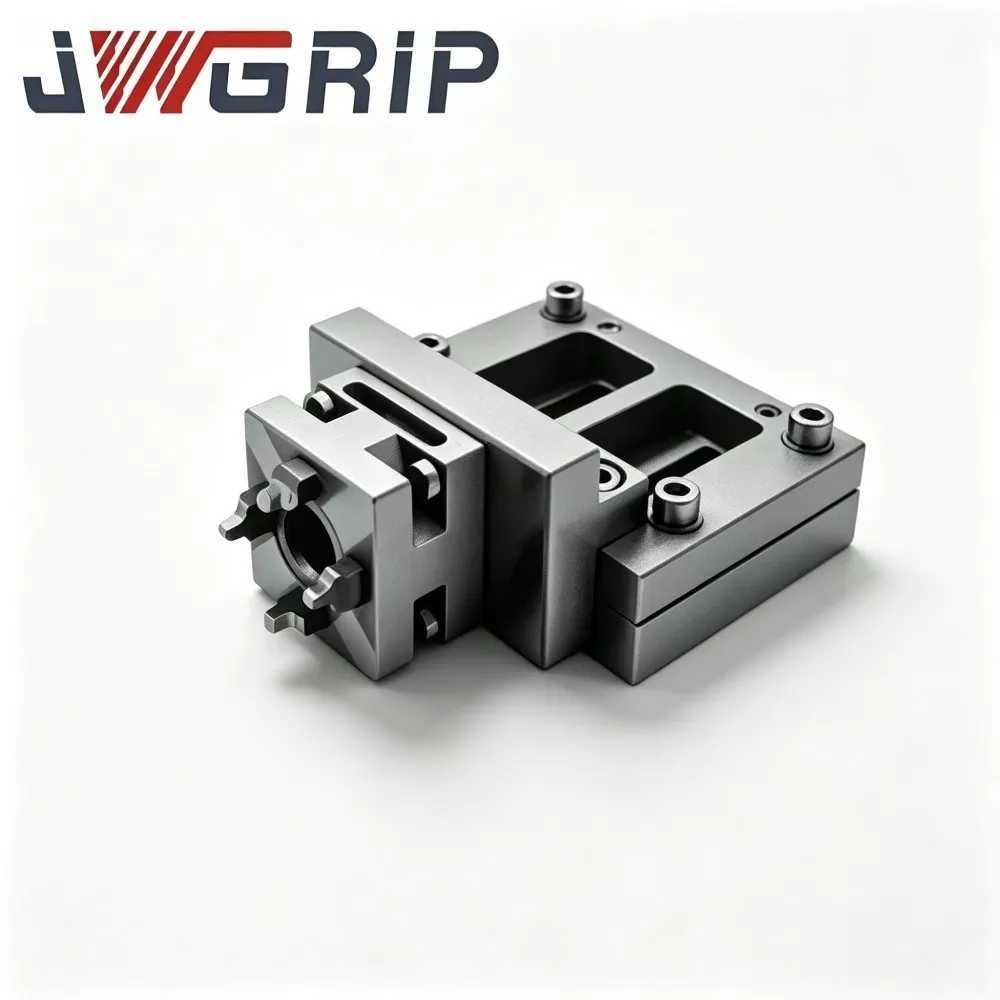
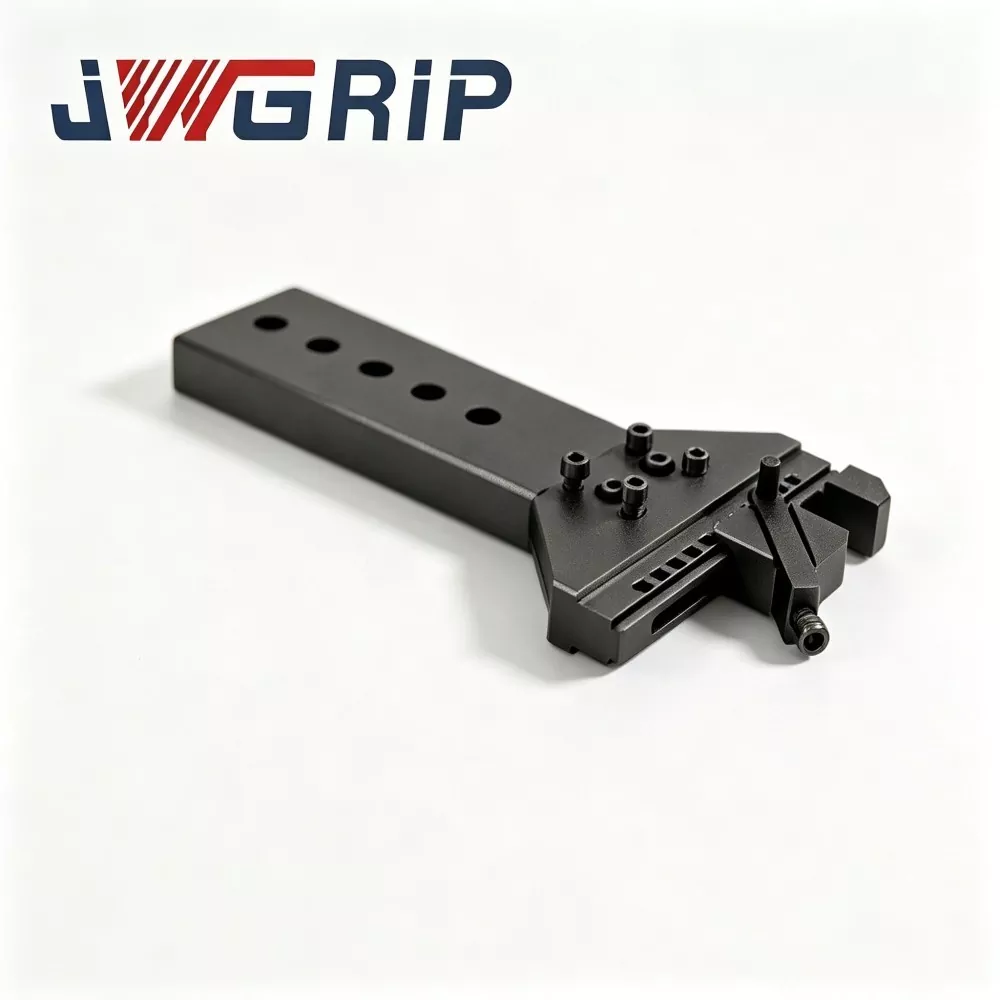


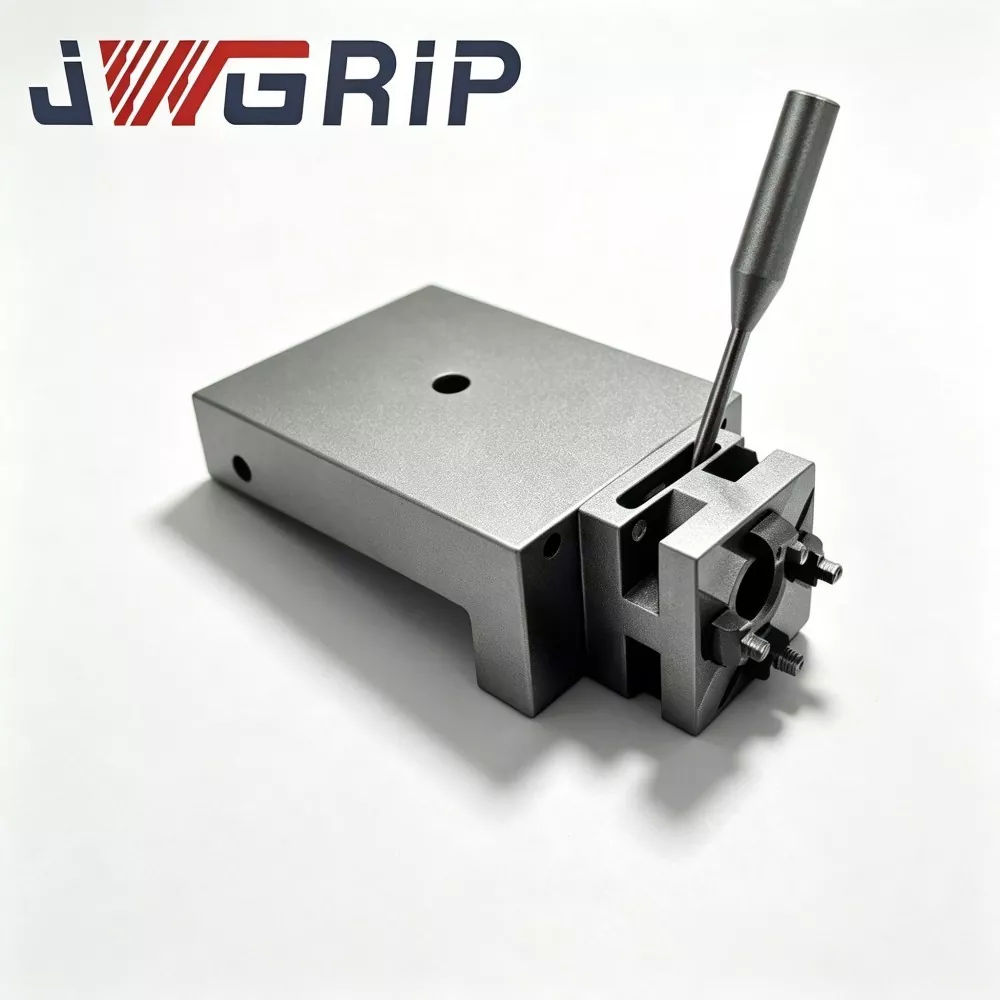
Robot Hızlı Değiştirme Takım Değiştiricisi için UPC Menteşe Bağlantı Kolu
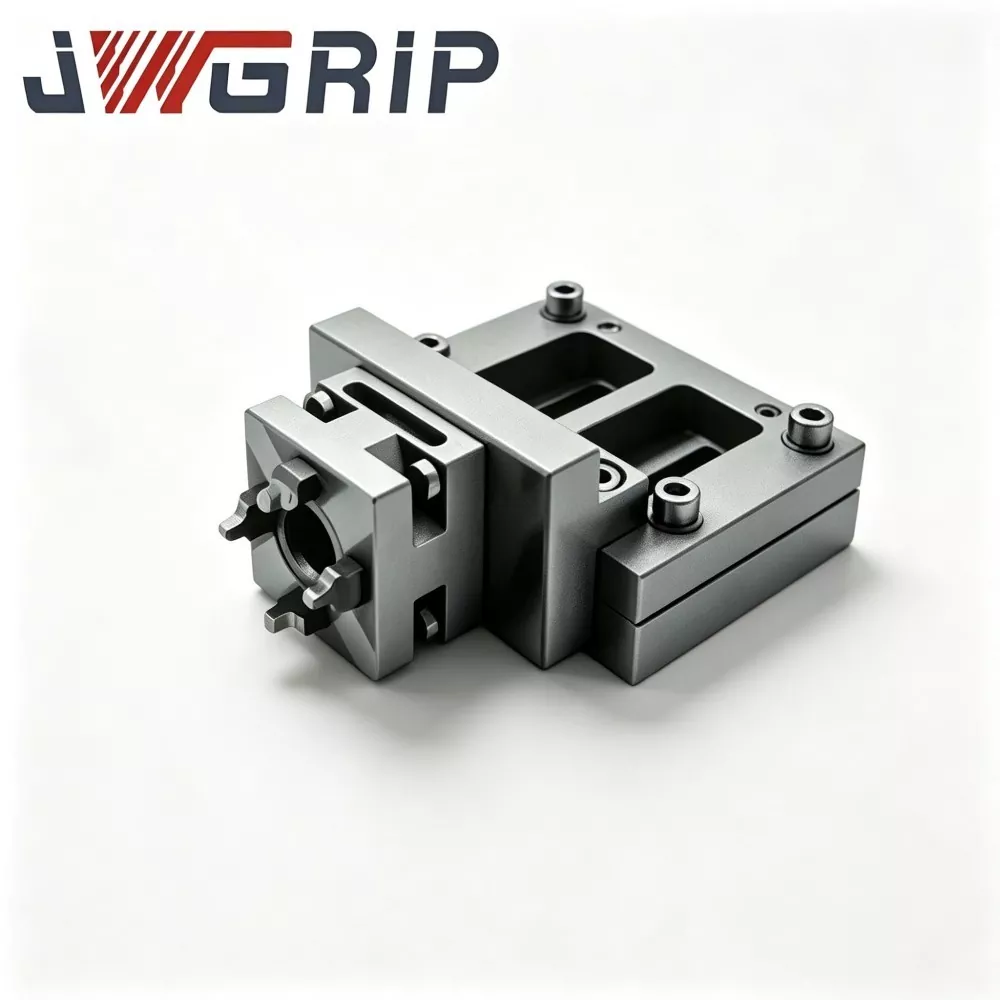
JWGRIP, Çin'deki Robot Hızlı Değişim Takım Değiştiricisi için UPC Menteşe Bağlantı Kolunun profesyonel bir OEM İhracatçısıdır. Robotik otomatik fikstür değişimi ve insansız CNC esnek üretim hücreleri için özel olarak tasarlanmış bir temel yapısal bağlantı bileşenidir. Robot uç efektörü ile UPC sıfır noktalı palet setleri arasında temel kuvvet aktarım aracı olarak hizmet veren bu optimize edilmiş menteşe bağlantı kolu, sıfır noktalı paletlerin tamamen robot eksen hareketi yoluyla mekanik olarak kilitlenmesini ve kilidinin açılmasını sağlayarak ek pnömatik ve hidrolik yardımcı sürüş cihazlarına olan ihtiyacı ortadan kaldırır.
Robot Hızlı Değiştirme Takım Değiştiricisi için UPC Menteşe Bağlantı Kolu, robotun doğrusal hareketini istikrarlı ve güvenilir palet kenetleme ve kilit açma eylemine dönüştüren yüksek hassasiyetli, optimize edilmiş menteşe bağlantısı mekanik yapısını benimser. Yüksek mukavemetli alaşımlı yapısal çelikten üretilen ürün, iç işleme stresini ortadan kaldırmak ve uzun vadeli yapısal stabilite sağlamak için kaba işleme sonrasında sıkı bir gerilim giderme işlemine tabi tutulur.
Menteşe bağlantı yüzeyleri, düzgün döngüsel bağlantı hareketi ve mükemmel aşınma direnci sağlayan hassas taşlamayla tamamlanmıştır. Değişken dengeleme işleviyle donatılan bağlantı kolu, robotun kenetlenmesi sırasında tekrarlanan küçük konumlandırma hatalarını absorbe edebilir ve küçük hizalama sapmalarından kaynaklanan bileşen sıkışmasını ve yapısal hasarı etkili bir şekilde önleyebilir. Otomatik CNC üretim hücrelerinde ve ışıksız üretim atölyelerinde yaygın olarak uygulanan bu yöntem, uzun döngülü insansız palet değişim operasyonlarının stabilitesini ve sürekliliğini büyük ölçüde artırır.
Geleneksel robot palet değiştirme çözümleri
1. Çoğu çözüm, sıfır noktası kilitleme ve kilit açma işlemlerini tamamlamak için harici hava silindirlerine veya robot flanşlarına monte edilen hidrolik aktüatörlere dayanır. Bu, kol sonu ağırlığını artırır, ekstra gaz-sıvı boru düzeni gerektirir ve sızıntı ve arıza risklerini artırır.
2. Yüksek yoğunluklu otomatik üretim hücrelerinde aşırı çevresel boru hatları, robotun hareket yörüngelerine müdahale eder ve etkili çalışma alanını daraltır.
3. Basit sert bağlantı kolları, robotun kenetlenmesi sırasındaki küçük konum sapmalarını telafi edemez. Küçük konumlandırma yanlış hizalaması anormal strese, mekanik sıkışmaya ve hatta sıfır noktalı palet kilitleme yapılarında kalıcı hasara neden olur ve bu da ışıkların kapalı olduğu üretimde ekipmanın aksama süresini artırır.
Temel tasarım avantajları
· Yüksek mukavemetli alaşımlı yapısal çelikten üretilmiş ve kesmeden kaynaklanan iç gerilimi ortadan kaldırmak için kaba işleme sonrasında gerilim giderme işlemiyle işlenmiştir
· Menteşe eklemi temas yüzeyleri, düzgün döngüsel bağlantı hareketini ve daha düşük bileşen aşınmasını garanti etmek için hassas taşlamadan geçer
· Yerleşik bağlantı kayan işlevi, robotun yerleştirme sırasında tekrarlanan konumlandırma toleransından kaynaklanan küçük hizalama hatalarını emer
· Palet kilitleme açma eylemleri tamamen robot eksen hareketi tarafından yönlendirilir ve akışkan gücüyle çalışan yardımcı donanımı ortadan kaldırır
· Standart UPC serisi sıfır noktalı paletlerle doğrudan uyumludur
Çoklu otomatik hücre entegratörlerinden alınan geri bildirimler, bu bağlantı kolunun robot kol sonu kurulumlarını kolaylaştırdığını, çevresel yardımcı parça miktarını azalttığını ve uzun döngülü gözetimsiz üretim altında otomatik palet değiştirme güvenilirliğini güçlendirdiğini doğruluyor.
Uygulama Değeri
Robot uç efektör hızlı değiştirme üniteleri için mekanik bir geçiş yürütme bileşeni olan JWGRIP UPC Robot Hızlı Değiştirme Takım Değiştiricisi için Menteşe Bağlantı Kolu, UPC standardı robot hızlı değiştirme takım değiştiricileriyle eşleşecek şekilde özel olarak tasarlanmıştır. Takım magazinleri ve robot uç efektörleri arasındaki salınım geçişi ve duruş ince ayarı telafisi zorluklarını çözer.
Robotun otomatik takım değiştirme döngüleri sırasında, robot eklem konumlandırma toleransı, takım magazini kurulum ofseti ve kendi ağırlığı altında fikstür sapması tarafından tetiklenen konumlandırma sapmaları neredeyse kaçınılmazdır. Sert sabit bağlantı yapıları, yanaşma sırasında sert darbelere neden olacaktır.
Küçük sonuç: hızlı değiştirilebilir plaka yerleştirme piminin aşınması ve yerleştirme sıkışması
Ciddi sonuç: robot redüktörünün hasar görmesi, hızlı değiştirilebilen dahili kilitleme düzeneklerinin tahrip olması, tüm hızlı değiştirme sisteminin hizmet ömrünün kısalması
Geleneksel rijit bağlantıların açısal değişken dengeleme kapasitesi sıfırdır ve bu da fikstür kurulum hassasiyeti konusunda son derece katı gereklilikler getirir. En küçük montaj yanlış hizalaması bile, proje dağıtımı sırasında sahadaki yerleştirme arızasını ve mekanik tıkanmayı tetikleyecektir.
JWGRIP menteşe bağlantı kolu, özel menteşe salınımlı bağlantı mimarisini kullanır. Yüksek genel yapısal sağlamlığı korurken, ayarlanabilir değişken dengeleme sağlar:
Yerleştirme ve tampon mekanik darbe kuvveti sırasında ofset konumu sapması
Robotlar ve hızlı değiştirilebilen takım değiştiriciler için hassasiyet gereksinimlerini hafifletin
Kendinden uyarlamalı alet yerleştirme hizalamasını ve düzgün robot yakalama ve bırakma hareketlerini gerçekleştirin
Robotun son yük sınırlarını karşılamak için hafiflik özelliklerini ve mekanik gücü dengeleyin
Robot Hızlı Değiştirme Takım Değiştiricisi için UPC Menteşe Bağlantı Kolu, takım magazini geçişi, çok aletli döner anahtarlama ve otomatik palet alma ve yerleştirme görevleri için yaygın olarak kullanılır. Sahada hata ayıklama iş yükünü azaltır ve robotun hızlı değiştirme iş akışlarının stabilitesini ve hizmet ömrünü artırır. JWGRIP UPC uyumlu robot hızlı değiştirme iş istasyonlarını oluşturmak için hayati bir mekanik bağlantı aksesuarı olarak hizmet eder.

İç Yapısal Düzen
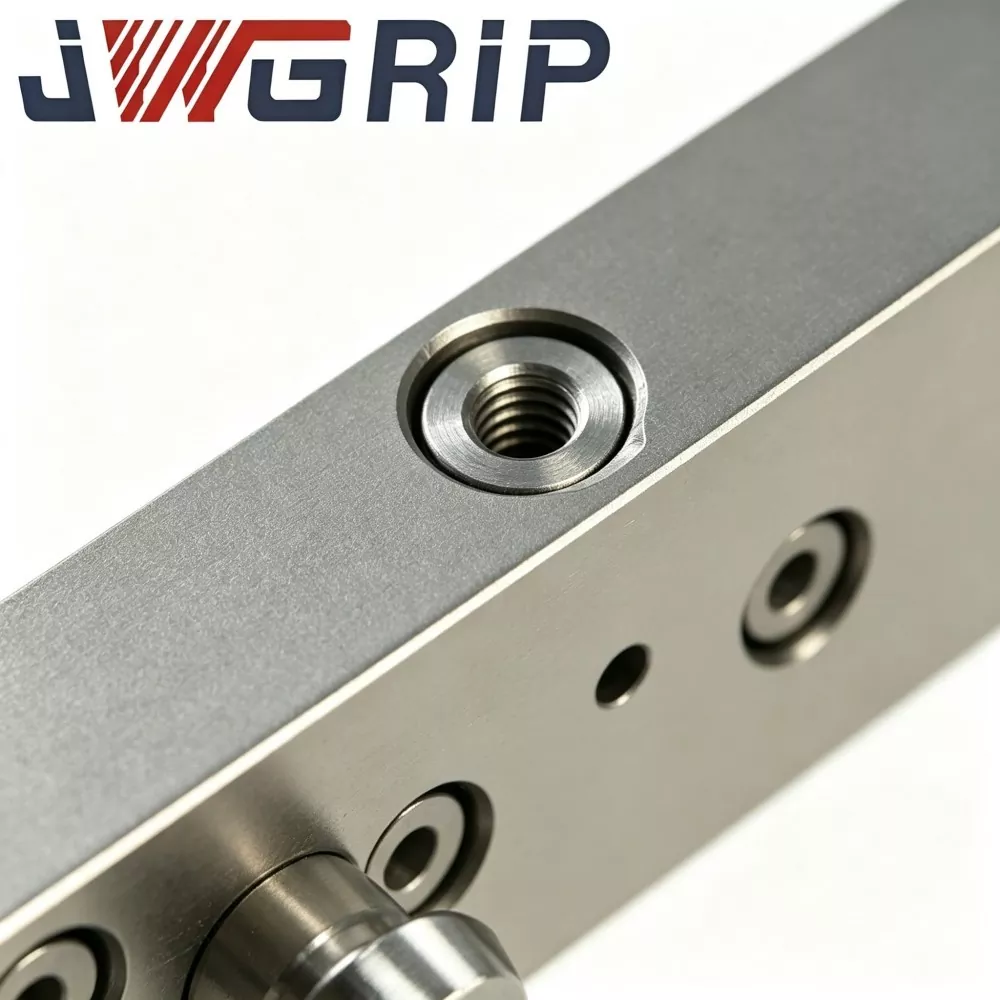
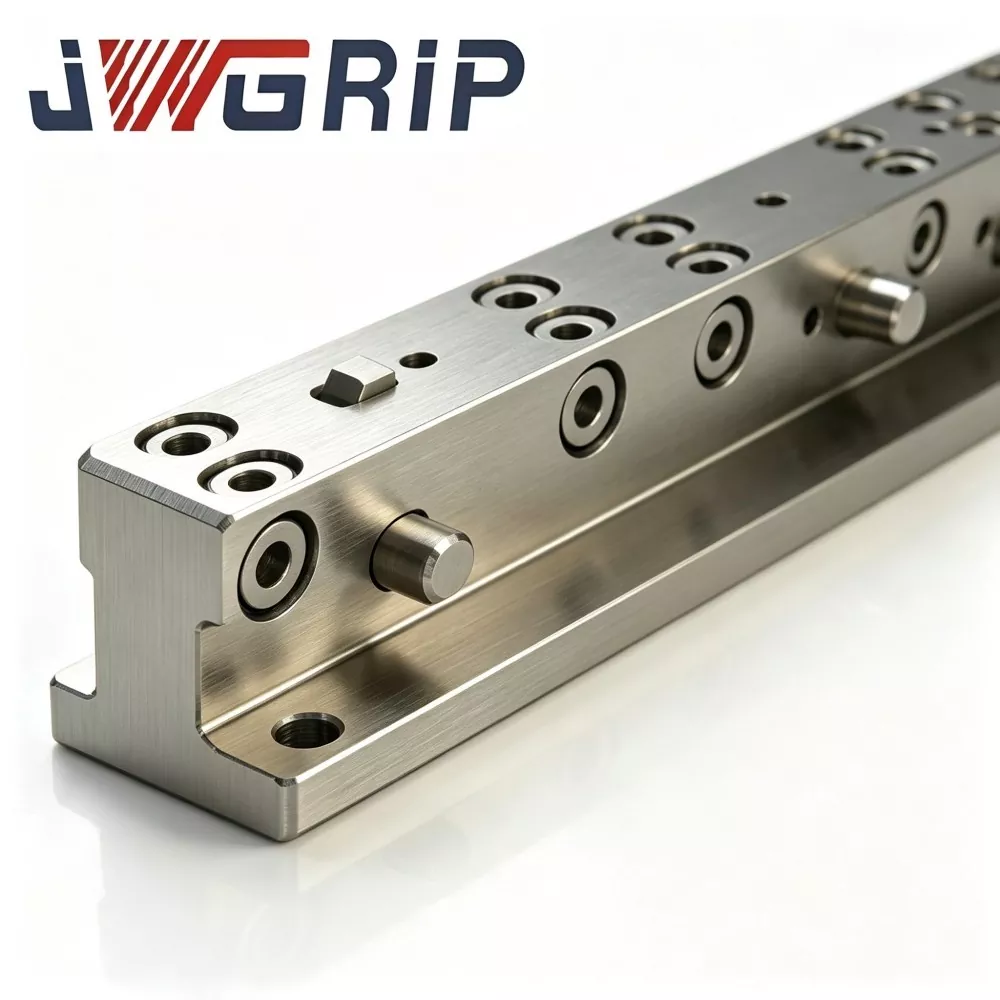
JWGRIP UPC Menteşe Bağlantı Kolu birden fazla çekirdek modülden oluşur: ana bağlantı gövdesi, çift menteşeli döner bağlantılar, UPC standardı hızlı değiştirilebilir yerleştirme flanşı, montaj tabanı, sınır durdurma yapıları ve ayrıca yağlama-sızdırmazlık düzenekleri.
Ana bağlantı gövdesi: hassas işlenmiş, yüksek mukavemetli, havacılık sınıfı alüminyum alaşım
Menteşe döner milleri: su verme ve temperleme ısıl işlemiyle işlenmiş yüksek mukavemetli alaşımlı çelik
Her bir dönen şaft, aşınmaya dayanıklı burç ve toz geçirmez sızdırmazlık yapısıyla donatılmıştır; bu yapı, kesme soğutucusunun, atölye tozunun ve metal talaşlarının döner sürtünme çiftlerine girmesini engeller
Bir arayüz, robotun hızlı değiştirilebilen takım değiştirici flanşına bağlanır; karşı uç takım magazini tarafındaki fikstüre veya takım adaptörüne bağlanır
Çalışma Mekanizması
1. Robot takım değiştirme hareketini gerçekleştirdiğinde, robot uç efektörü tüm bağlantı kolunu tahrik eder.
2. Hızlı değiştirme yerleştirme aşamasında, menteşe bağlantıları, konumlandırma hatasını ve fikstür kurulumunun yanlış hizalamasını önlemek için önceden tanımlanmış açısal kapsam dahilinde salınımın yüzmesine izin verir. Değişken dengeleme yalnızca yerleştirme hizalaması sırasında etkinleştirilir.
3. Hızlı değiştirme kilitleme işlemi bittiğinde, sınır durdurma yapısı devreye girer ve menteşe bağlantılarını kilitler. Bağlantı kolu, tüm salınım hareketleri devre dışı bırakılarak sert duruma geçerek sonraki işleme prosedürü boyunca sabit takım duruşu sağlar.
Temel Rekabet Gücü
1. ±3° hareketli menteşe ofset dengeleme tasarımı Robot konumlandırma sapmasını ve fikstür montaj yanlış hizalamasını emer, yerleştirme çarpışma kuvvetini tamponlar. Hızlı değiştirilebilir plakalarda ve robot redüktörlerde sert çarpışma hasarlarını önler ve yerinde kurulum hassasiyet standartlarını kolaylaştırır.
2. Hafif ancak yüksek mukavemetli hibrit malzeme konfigürasyonu Bağlantı gövdesi için havacılık sınıfı yüksek mukavemetli alüminyum alaşım, robotun uç yük yükünü azaltır. Isıl işlem görmüş alaşımlı çelik menteşe milleri, mükemmel aşınma direnci ve burulma direnci sağlayarak hafiflik ve yapısal güvenilirlik arasında optimum dengeyi sağlar.
3. Kendi kendine devreye giren yerleşik limit durdurma mekanizması Salınım serbestlik derecesi, yerleştirme ve kilitleme tamamlandıktan hemen sonra otomatik olarak kilitlenir. İşleme durumunda tam sağlamlığı korur ve takım titremesini ortadan kaldırır. Yerleştirme fazı değişken telafisini ve işleme fazı yüksek sertliğini tek bir ünitede birleştirir.
4. Toza karşı korumalı döner şaft burç tertibatı Metal talaşlarını, kesme sıvısını ve fabrika tozunu izole eder. Menteşe döner çiftinin tıkanmasını ve hızlı aşınmayı önleyin. Zorlu atölye işleme ortamlarına uygundur ve bağlantı kolunun servis ömrünü uzatır.
5. Standart UPC'ye özel flanş yerleştirme arayüzü Ek flanş modifikasyon işlemi gerektirmeden JWGRIP UPC robot hızlı değiştirme takım değiştiricilerine sorunsuz bir şekilde bağlanır. Basit kurulum ve değiştirme, piyasadaki ana robot ve hızlı değiştirme çözümleriyle uyumludur.
6. Esnek OEM standart dışı özelleştirme hizmeti Kol uzunluğu, salınım dengeleme açısı, flanş montaj deliği düzeni ve nominal yük kapasitesinin tamamı ayarlanabilir. Özel çözümler, farklı robot modellerini ve çeşitli takım-magazin düzeni gereksinimlerini destekler.
Uygulama Senaryoları
1. FMS esnek otomasyon iş istasyonları Robotlar, birden fazla donanım ve palet için otomatik döner anahtarlama uygular. JWGRIP UPC hızlı değiştirilebilen takım değiştiricilerle eşleştirildiğinde, takım magazini kurulum ofsetinin yarattığı yerleştirme hizalama zorluklarının üstesinden gelir.
2. CNC robot yükleme ve boşaltma hücreleri Robotlar, makine içi palet aktarımı için fikstür paletlerini kullanır. Menteşe bağlantı kolu yanaşma etkisini emer ve üretim değiştirme operasyonlarında sürekliliği ve stabiliteyi artırır.
3. Robot takım magazini arabellek geçiş istasyonları Robotlar, çok amaçlı takım magazinlerinden sürekli olarak çeşitli takımları getirir. Takım magazini kurulum hatasını tolere eder ve yerleştirme hatası sıklığını azaltır.
4. Kalıp ve fikstür otomatik geçişli üretim hatları Kalıplar, kalıp ekleri ve mastarlar için otomatik değiştirme gerçekleştirin. Sahada hata ayıklama emeğini azaltın ve iş istasyonunun devreye alma döngüsünü kısaltın.
5. Standart dışı otomasyon ekipmanı için iyileştirme Mevcut robot uç efektörlerine değişken uyumluluk işlevi ekleyin. Hızlı değiştirilebilen montaj setinin tamamını değiştirmenize gerek yoktur.
Kurulum Adımları
1. Kurulumdan önce, UPC hızlı değiştirilebilir flanşın ve bağlantı kolu yerleştirme flanşının temas yüzeylerini temizleyin. Talaşları ve yağ kirliliğini temizleyin, düz montaj yüzeyi elde edin. Eğimli montajın neden olduğu menteşe eklemi ekstra gerilimini önleyin.
2. Flanş bağlantı cıvatalarını kesinlikle belirtilen tork değerine göre sıkın. Bağlantı kolunun deformasyonunu ve menteşe sıkışmasını önlemek için aşırı torkla sabitleme yasaktır.
3. Montaj sonrası, menteşe hareketinin yapışmadan sorunsuz şekilde çalıştığını kontrol etmek için bağlantı kolunu manuel olarak döndürün. Limit-stop yapılarının normal şekilde çalıştığını doğrulayın.
4. Robot öğretme hata ayıklama işlemini tamamlayın. Makul yanaşma yaklaşma hızını yapılandırın. Menteşe telafi açısının aşılmasını ve mekanizmanın aşırı yüklenme riskini önlemek için yüksek hızlı, sert darbeli kenetlemeyi yasaklayın.
5. Hızlı değiştirme kilitleme prosedürü tamamlandıktan sonra, limit durdurma mekanizmasının bağlantı kolu salınım özgürlüğünü kilitlediğini ve herhangi bir alet sallanmasının bulunmadığını doğrulayın, ardından işi veya işleme görevlerini almaya başlayabilirsiniz.
6. Rutin bakımı gerçekleştirin: Menteşe mili yağlama noktalarını zamanında yağlayın. Şaft sızdırmazlık parçalarının etrafındaki talaş oluşumunu temizleyin. Menteşe salınım hareketi yavaşladığında burcun aşınma durumunu kontrol edin.
7. Hızlı değiştirme kilitleme tamamlanmadan asla kesme veya ağır yük işleme işlemlerini çalıştırmayın. Menteşe bağlantılarını yanal tork yükünden koruyun ve bağlantı kolunda kalıcı hasar oluşmasını önleyin.
Arıza Teşhis ve Çözüm Kılavuzu
1. Arıza olgusu: Robotun hızlı değişimi sırasında sık sık yerleştirme hatası ve mekanik sıkışma
Olası nedenler: yetersiz menteşe salınım dengeleme aralığı; aşırı robot öğretme yolu sapması; çarpık flanş montajı; Menteşe millerinin arasına sıkışmış metal talaşlar
Karşı önlemler: Normal menteşe salınımı performansını doğrulayın; robot hareket yörüngesini optimize edin; flanş paralelliğini yeniden kalibre edin; Şaft sızdırmazlık bölgeleri etrafındaki talaş kalıntılarını temizleyin
2. Arıza olgusu: Kilitleme işleminden sonra takımda sallanma meydana gelir
Olası nedenler: limit-durdurma mekanizmasının tam olarak devreye girmemesi; UPC hızlı değiştirilebilen takım değiştirici tam olarak kilitlenmemiş; flanş montaj cıvataları gevşek
Karşı önlemler: Durdurma yapısının tam olarak kavramasını denetleyin; UPC hızlı değiştirme kilitleme durumunu bir kez daha kontrol edin; Flanş bağlantı cıvatalarını yeniden sıkın
3. Arıza olgusu: Menteşe eklemi salınımı sert veya tamamen sıkışmış
Olası nedenler: talaşlar ve kesme sıvısı menteşe burcuna nüfuz eder; burç bileşeni aşınması; dönen şaft deformasyonu
Karşı önlemler: İç menteşe kirleticilerini sökün ve temizleyin; aşınmış burçları değiştirin; Mil deformasyonu görülürse bağlantı kolunun tamamını değiştirin
4. Arıza olgusu: Bağlantı kolu deformasyonu veya çatlak hasarı
Olası nedenler: Çalışma yükü nominal maksimum yükü aşıyor; şiddetli yanaşma etkisi; Menteşe kilidi açıkken uygulanan kesme torku
Karşı önlemler: Kullanımı durdurun ve bağlantı kolunu değiştirin; pratik yük parametrelerini yeniden değerlendirin; İşleme başlangıcından önce hızlı değiştirme kilitleme işleminin tamamlanmasını sağlayın
Paketleme ve Gönderi Düzenlemesi
Her JWGRIP UPC menteşe bağlantı koluna yüzey pas önleme işlemi uygulanır. Menteşe mili konumları pas önleyici gres ile kaplanır, ardından her bir ünite ayrı ayrı PE koruyucu torba ile paketlenir.
Küçük parti siparişleri ağır kartonlarla paketlenir. Toplu proje siparişlerinde, flanş kenetlenme yüzeylerini ve döner menteşe düzeneklerini nakliye sırasında oluşabilecek hasarlara karşı koruyan, tampon dolgu malzemesiyle donatılmış darbeye dayanıklı ahşap kasalar kullanılır.
Tam kurulum-devreye alma teknik belgeleri her sevkiyatın içine eklenmiştir.
Standart üretim teslim süresi: 10-17 iş günü. Seçilen standart spesifikasyonlar sevkiyata hazır stoğu korur.
Ücretsiz numune değerlendirmesi mevcuttur; Örnek navlun maliyetinin alıcılar tarafından üstlenilmesi gerekiyor.
OEM özel olmayan siparişler, kol uzunluğu, telafi açısı ve flanş deliği düzeni için modifikasyonu destekler.
Satış Sonrası Destek
Kurulum ve devreye alma sorunları için teknik belgeler ve uzaktan çevrimiçi rehberlik sunulur.
Menteşe burçları gibi giyilebilir yedek parçalar, sahada değiştirilmek üzere bağımsız olarak satın alınabilir.
Toplu proje siparişlerinde talep üzerine ücretli yerinde devreye alma hizmeti ayarlanabilir.
SSS
S1: JWGRIP UPC menteşe bağlantı kolu işleme kesme torkunu taşıyabilir mi?
C: Hayır. Robot Hızlı Değiştirme Takım Değiştiricisi için UPC Menteşe Bağlantı Kolu yalnızca hızlı değiştirme yerleştirme aşaması için değişken dengeleme sağlar. Kilitleme sonrasında limit-stop yapısı tüm salınım hareketlerini kilitler. İşleme kesme yükünün tamamı JWGRIP UPC hızlı değiştirmeli takım değiştirici tarafından karşılanmalıdır. Menteşe bağlantıları hiçbir zaman kesme torkunu üstlenmemelidir.
S2: Salınım telafisi açısının yükseltilmesi mümkün mü?
C: Standart özellikler ±3° salınım telafisi ile birlikte gelir. OEM özelleştirme hizmeti aracılığıyla daha büyük dengeleme açısı gerçekleştirilebilir. Genişletilmiş telafi açısının genel yapısal sağlamlığı azaltacağını ve buna göre robot son yük değerlendirmesinin gerekli olacağını lütfen unutmayın.
S3: Üçüncü taraf UPC olmayan robot hızlı değiştirme plakalarını destekliyor mu?
C: Standart versiyon, UPC standart flanş arayüzünü benimser. Alternatif hızlı değiştirme sistemlerine uyum sağlamak için özelleştirilmiş flanş deliği düzeni işlenebilir.
Soru 4: Aşınmış menteşe burçları ayrı olarak değiştirilebilir mi?
C: Evet. Burçlar giyilebilir yedek bileşenler olarak tanımlanır ve ayrı ayrı temin edilip değiştirilebilir. Dönen şaftta deformasyon meydana gelirse bağlantı kolunun tamamen değiştirilmesi gerekir.
S5: Bu bağlantı kolu ağır yük taşıyan robot uygulamaları için uygun mu?
C: Standart model maksimum 80 kg'lık robot uç yükünü destekler. Ağır yük senaryoları için güçlendirilmiş özel varyant seçilmelidir. Son seçimden önce daima robotun son yük değerini onaylayın.
Seçim Referans Noktaları
JWGRIP UPC menteşe bağlantı kolu, robot hızlı değiştirme sistemleri için yüzer geçiş mekanik donanımı olarak işlev görür. Temel değeri, yerleştirme aşamasında konum sapma etkisini dengelemek ve robot otomasyon iş istasyonları için hata ayıklama zorluğunu azaltmaktır.
Önce robotun gerçek son yük değerini doğrulayın; asla ürünün nominal yük kapasitesinin ötesine geçmeyin.
Kenetleme flanşının UPC standart spesifikasyonuna uyduğunu doğrulayın.
Büyük fikstür kurulum ofsetine sahip projeler için, özel yapım daha büyük salınım dengeleme açısını düşünebilirsiniz, bu arada genel yapısal sağlamlık kapsamlı bir şekilde değerlendirilmelidir.
Toz geçirmez yalıtım ve entegre limit-stop yapılarıyla donatılmış bitmiş ünitelere öncelik verin. Tozlu, talaş dolu atölye ortamlarında hızlı menteşe aşınmasıyla karşı karşıya kalacak basit korumasız bağlantı versiyonlarından kaçının.
Talep Gönder
İletişim bilgileri
-
Adres
No. 44, Daning Girişimcilik Yolu, Humen Kasabası, Dongguan Şehri, Guangdong Eyaleti, Çin
-
tel
-
E-posta
JWGRIP'e soruşturma göndermeye hoş geldiniz. Profesyonel teknik ve satış ekibimiz ücretsiz fikstür seçimi, özelleştirilmiş çözüm tasarımı ve doğru fiyat teklifi sağlayacaktır.
Haber Önerileri