Türkçe
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Endüstriyel Otomasyon için Profesyonel Robot Hızlı Değişim Tutucu Serisi Üreticisi
Robot Hızlı Değişim Tutucu Serisinin otomasyon odaklı yenileme tedarikçisi olarak,JWGRIPmevcut manuel çalıştırmalı iş bağlama altyapısını korurken, kısmi hat otomasyonu peşinde koşan CNC atölyeleri ve otomasyon entegratörleri için mekanik yorulma testi ve standart seri üretime sahip tepsi bağlantı adaptörleri, robot ucu kavrama modülleri ve mafsallı tutma kolları sunar. Bu robot tarafı anahtarlama donanımı, fikstürün tamamını değiştirmeye gerek kalmadan büyük yükseltme engellerini ortadan kaldırır. UPC Sıfır Noktası Konumlandırma Serisi ile eşleştirilmiş veSıfır Noktası Palet Serisirobotla çalıştırılan ve manuel kurulum istasyonları arasında kusursuz iş parçası aktarımı için tam otomatik malzeme taşıma iş akışları oluşturur. Karışık manuel otomasyon üretim koşulları altında uzun vadeli yerleştirme stabilitesini garanti etmek için seri üretimde sıkı mekanik kilitleme stroku ve konumlandırma pimi tolerans kontrolleri uygulanır.
Arıza Mesajı
Çok sayıda makine atölyesi halihazırda olgun manuel fikstür sistemlerine sahiptir. Tesis yöneticileri robotik elleçlemeyi uygulamaya koymayı planlarken genellikle yalnızca bir robot kolunun satın alınmasının ışıklar kapalı üretim sonuçları sağlayacağını varsayarlar. Gerçekte robot gövdeleri yalnızca hareket gerçekleştiren cihazlardır. Uyumlu uç efektör anahtarlama donanımı olmadan robotlar, üretim sahasındaki mevcut paletleri ve donanımları güvenilir bir şekilde yakalayamaz, kaldıramaz ve yerleştiremez.
Uyumsuz robot kavrama donanımından ne gibi olumsuz sonuçlar doğar?
Yüksek hızlı robot hareketi sırasında gevşek bağlantı, kaydırmalı kavrama konumu veya kazara palet düşmesi meydana gelebilir. Pek çok otomasyon projesi, robot kontrol cihazı arızalarından değil, robot flanşı ile iş parçası taşıyıcıları arasındaki uyumsuz bağlantı donanımından dolayı düşük çalışma süresinden muzdariptir.
Robot donanımını ekledikten sonra mevcut manuel kurulum iş akışlarını nasıl korursunuz?
Erken dönem otomasyon dönüşüm şemalarının çoğu, atölyeleri tam otomatik modu seçmeye ve uygun manuel müdahaleyi terk etmeye zorluyor. Gerçek dünyadaki küçük partili karma üretimde, operatörlerin hâlâ özel şekilli işlenmemiş parçaları manuel olarak yüklemesi, yarı mamul parçaları incelemesi veya acil iş parçası sökme işlemlerini gerçekleştirmesi gerekiyor.
Robot uç anahtarlama donanımı yalnızca tam gözetimsiz seri üretim için mi uygulanıyor?
Bu yaygın bir yanlış anlamadır. Aynı zamanda yarı otomatik hibrit modlu atölyeler için de büyük değer sağlar. Operatörler karmaşık manuel hazırlık işlerini çevrimdışı olarak tamamlayabilir ve robotlar tekrarlanan palet taşıma görevlerinin sorumluluğunu üstlenir.
Fonksiyonel Farklılıklar
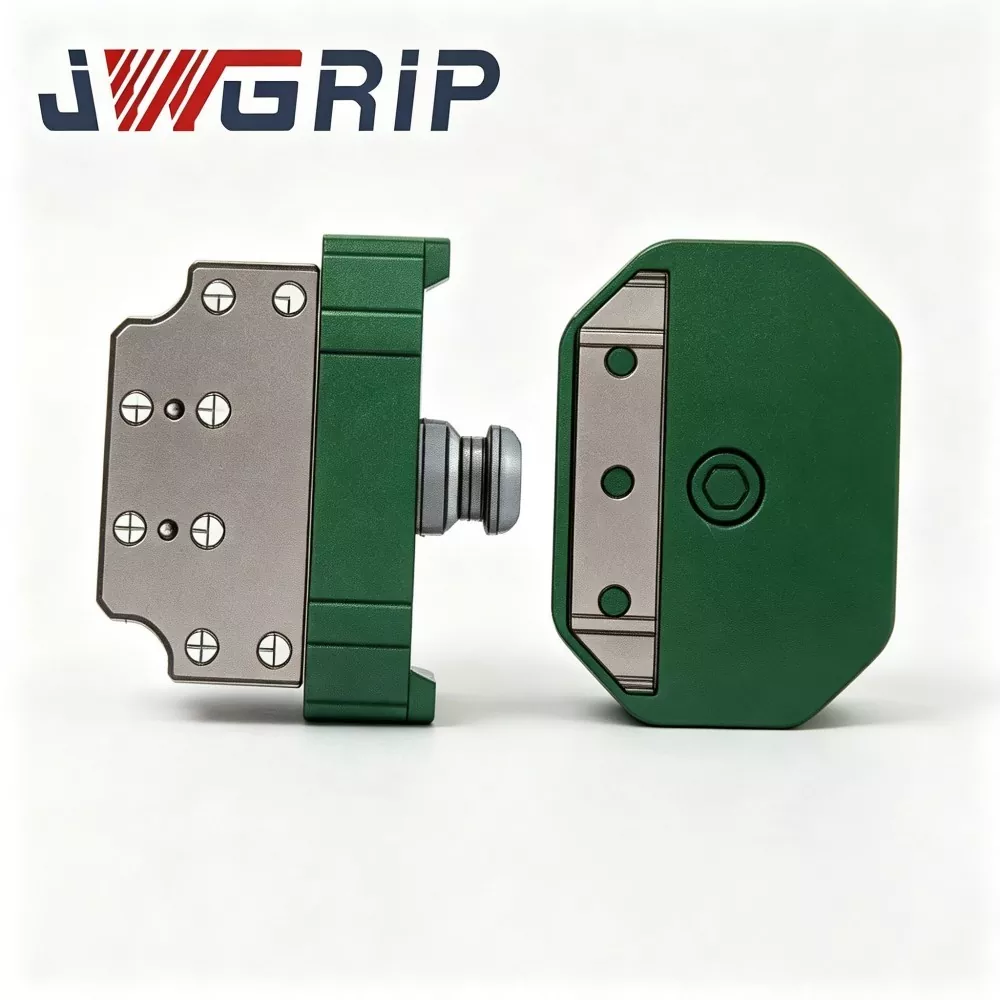
Robot Hızlı Değişim Tutucu Tepsi Bağlantısı: Bu ara bağlantı bileşeni, kavrama modülleri ve hedef paletler arasında istikrarlı mekanik eşleştirme ilişkisi kurar. Robot hareketi konumlandırma hatalarından kaynaklanan küçük konum sapmasını emer ve yüksek hızlı aktarım döngüleri sırasında mekanik yapılar arasında sert çarpışma hasarını önler.
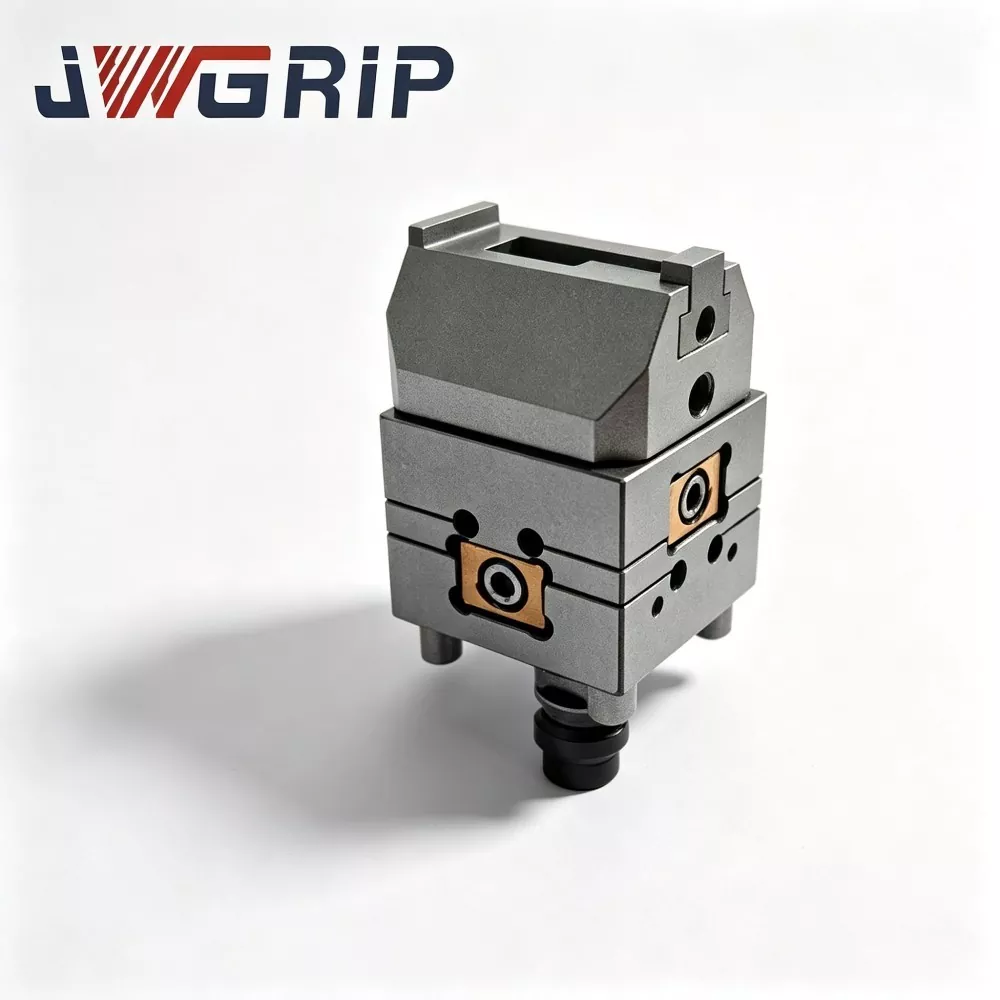
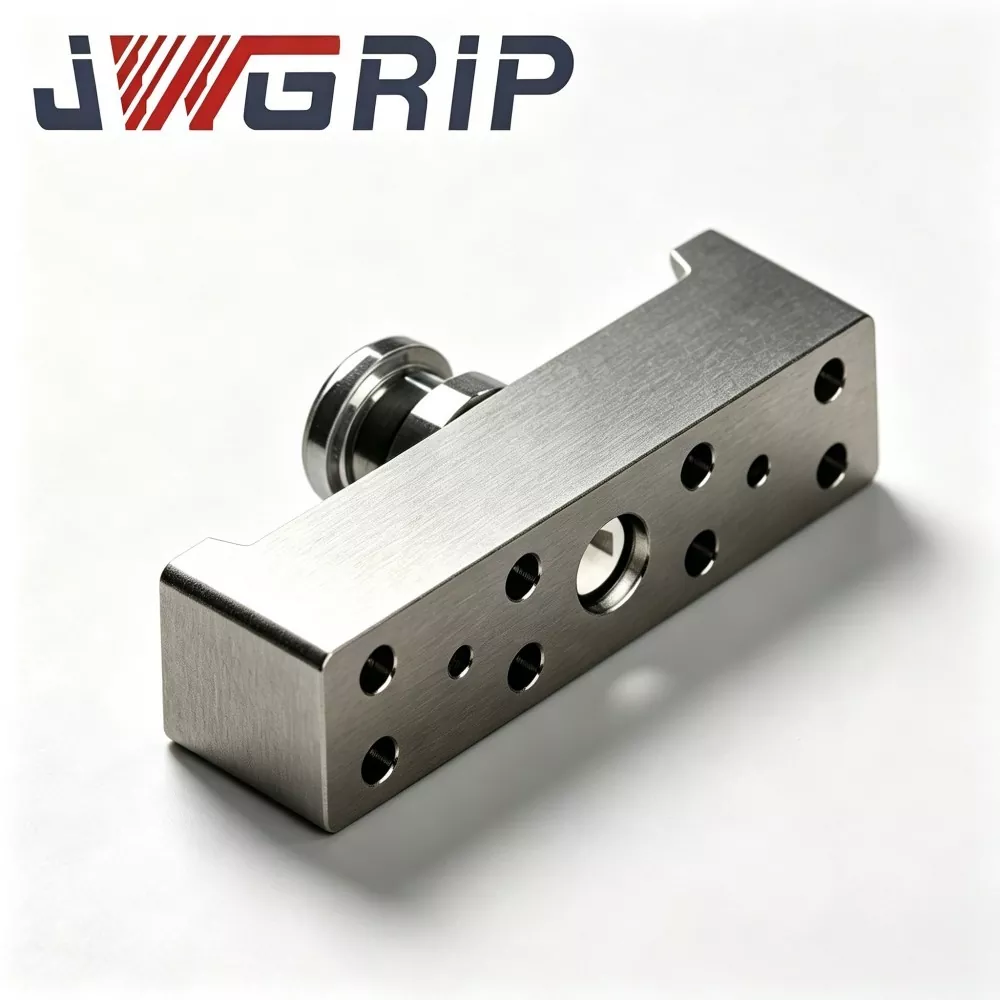
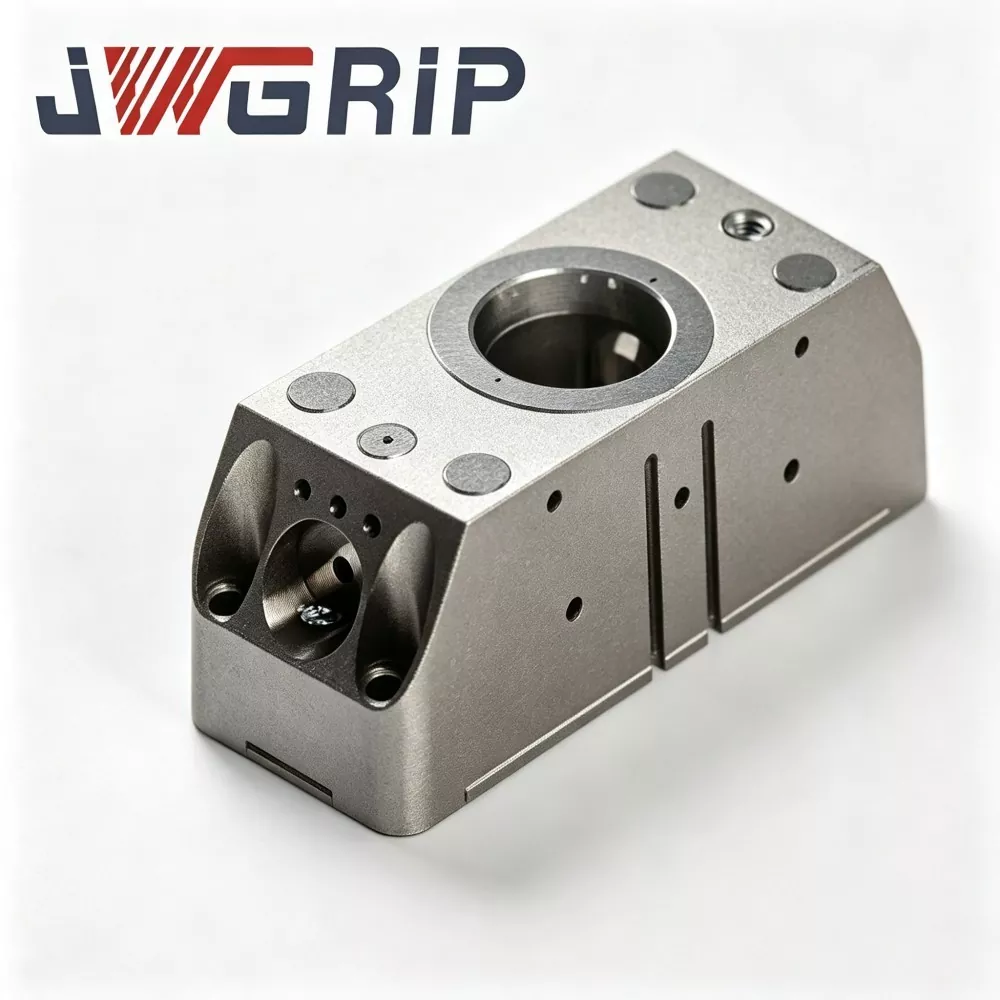
N160 Robot Hızlı Değişim Tutucu Modülü: Bu çekirdek flanşa monteli modül, doğrudan robot çıkış flanşına monte edilen ana ünite görevi görür. Sonraki kavrama kolları için standartlaştırılmış kilitleme arayüzü sağlayarak, robot program parametrelerini tekrar tekrar değiştirmeden farklı uç takımların hızlı bir şekilde değiştirilmesine olanak tanır.
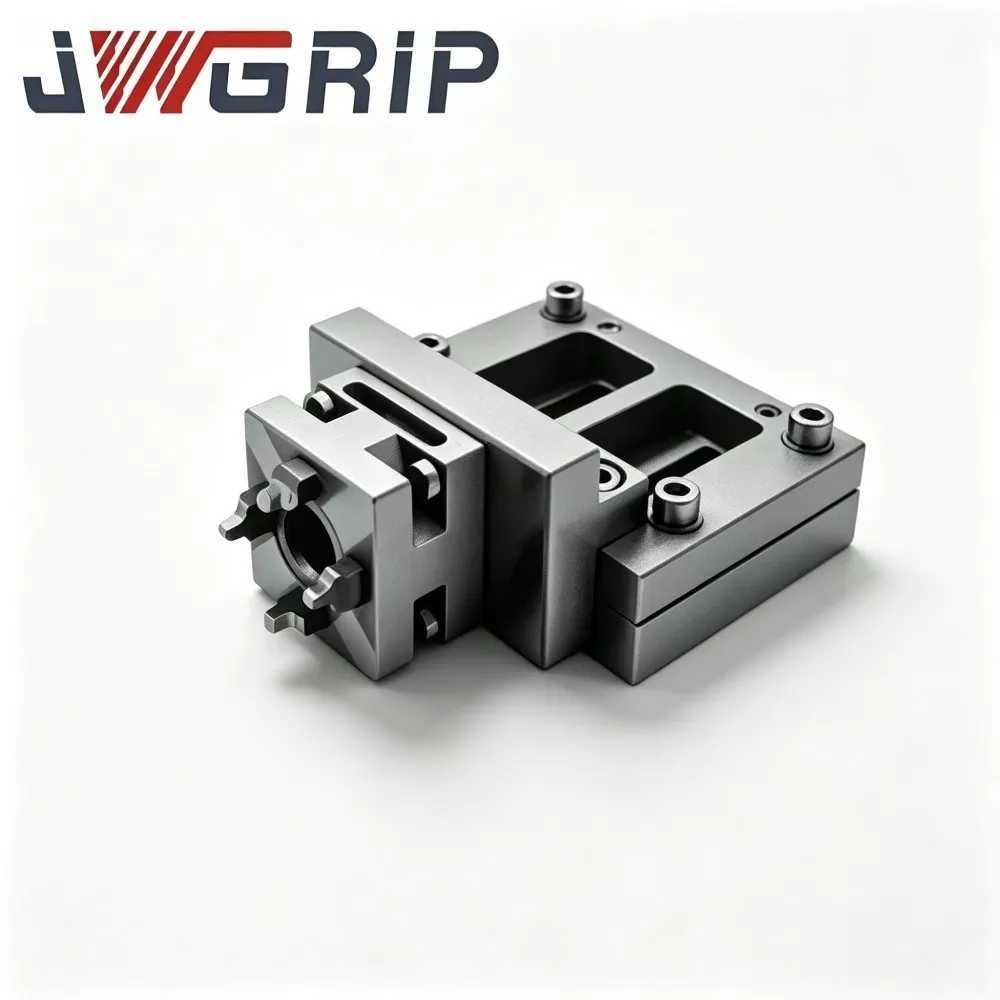
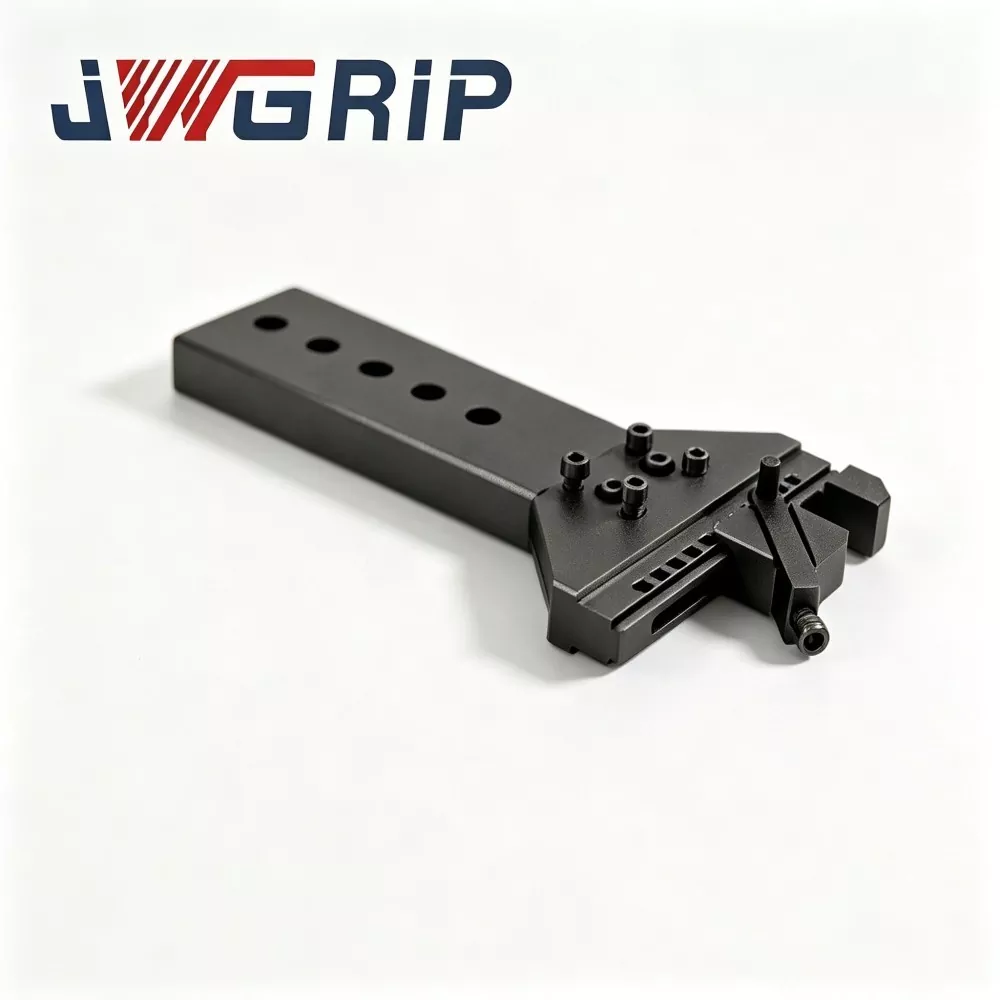
Robot Hızlı Değiştirme Tutucusu için N160 Menteşe Bağlantı Kolu: Paletin dış hatlarına fiziksel olarak temas eden hareketli yürütme kolu. Yapısal hatları, palet kenar geometrisine göre optimize edilmiş olup, istikrarlı sarma tarzı kavrama kuvveti sağlar. Robot yörünge hareketi sırasında hızlanma ve yavaşlama sırasında kaymayı önler.
Temel Değerlendirme Göstergeleri
Nominal yükün gerçek üretim talepleriyle eşleşip eşleşmediği nasıl doğrulanır?
Kullanıcılar yalnızca robot kolunun nominal yük verilerine başvuramaz. Tutucu modül, bağlantı kolu, palet, fikstür ve ham iş parçası dahil olmak üzere toplam ağırlığı hesaplamaları gerekir. Kompozit yükün aşılması mekanik aşınmayı hızlandıracak ve gizli düşme risklerine neden olacaktır.
Kavrama eyleminin tekrarlı konumlandırma doğruluğu neden sıfır noktası ayna doğruluğu kadar önemlidir?
Makine tarafındaki aynalar mikron düzeyinde hassasiyete sahip olsa bile, robot tutucu paletlerin toplanması ve yerleştirilmesi sırasında büyük konum sapması üretirse genel sistem doğruluğu büyük ölçüde azalacaktır. Tutucu tarafı konumlandırma hatası tüm iş parçası tutma döngüsüne aktarılacaktır.
Robot uç donanımı için hangi çevresel faktörler dikkate alınmalıdır?
Robot uç efektörleri, kesme soğutma sıvısının, metal talaşlarının ve yağ buharının sıçradığı takım tezgahının çevresel bölgelerinde çalışır. Donanım yüzey işlemi ve sızdırmazlık performansı, bağlantının hareket konumlarında korozyona ve talaş sıkışmasına karşı dayanıklı olmalıdır.
Çevresel sıfır noktası iş bağlama donanımıyla kusursuz kenetleme nasıl gerçekleştirilebilir?
UPC Sıfır Noktası Konumlandırma Serisi ile işbirliği yapmak için hangi ön koşullar gereklidir?
Hedef paletler için dış kontur kavrama boyutlarını tutarlı tutun. Robotların, robot uyumlu paletler için istikrarlı toplama işlemini tamamlayabilmesi amacıyla, menteşe bağlantı kolu geometrisinin UPC serisi palet kenar yapısına uygun olması gerekir.
Sıfır Nokta Palet Serisi ile Eşleştirmenin Sağladığı Faydalar Nelerdir?
Robotlar, tepsi bağlantı adaptörüyle manuel olarak kullanılan sıradan paletleri de işleyebilir. Mağazaların yarı otomatik dönüşümü gerçekleştirmek için mevcut tüm paletleri değiştirmesine gerek yoktur, böylece önceki donanım yatırımı korunur.
Hibrit modda çalışmada hangi gizli risklerden kaçınılmalıdır?
Tek bir robot çalışma alanında farklı dış boyutlara sahip paletlerin karışık kullanımını önleyin. Farklı dış hat boyutları yanlış kavrama konumlarına neden olacaktır. Sahada sıkı palet sınıflandırma yönetimi yapılmalıdır.
Donanım malzemesi ve süreç özellikleri
Tutucu modüllerin ve bağlantı kollarının ana yapısal gövdeleri yüksek mukavemetli alaşımlı çelikten yapılmıştır. Anahtar temas ve kilitleme yüzeyleri karbonlamayla su verme ve hassas taşlama işlemine tabi tutulur. Tamamlanan her bileşen, sevkıyattan önce tekrarlanan tutma-bırakma döngüsel yorulma testinden geçer. Yapısal deformasyon, nominal tam yük koşulları altında sıkı bir şekilde kontrol edilir.
Flanş bağlantı boyutları ana akım endüstriyel robot arayüzü standartlarına uygundur. Anahtar kurulum deliği konumları değiştirilebilirliği korur ve yerinde kurulum sırasında ikincil değişiklik çalışmalarını azaltır.
Özel uyarlama hizmetleri, standart dışı palet hatlarına ve çeşitli robot markalarına uyacak şekilde kavrama stroku ayarını, özel flanş dönüştürme plakalarını ve aşınma önleyici yüzey işlemini kapsar.
Uygulama Notları
Robot tarafındaki kavrama bileşenleri, her hareket döngüsü sırasında sıklıkla hızlanma-yavaşlama etkisine maruz kalır. Menteşe bağlantı yerlerinde talaş birikmesi hareket direncini artıracak ve kavrama ofseti üretecektir. Periyodik eklem temizliği ve yağlama, günlük ekipman bakımı kontrol listelerine dahil edilmelidir. Rutin bakım olmadan sürekli çalışma, iyi tasarlanmış otomasyon bileşenleri için bile kavrama stabilitesini kademeli olarak bozacaktır.



- View as
Robot Hızlı Değişim Tutucu için N160 Menteşe Bağlantı Kolu
JWGRIP, Çin'deki Robot Hızlı Değiştirme Tutucusu için N160 Menteşe Bağlantı Kolunun profesyonel üreticisi ve tedarikçisidir ve küresel otomasyon projesi dağıtımını ve atölye bakımını desteklemek için tamamen Stokta bulunan standart ürünlerle Fabrika Doğrudan hizmeti sağlar. N160 serisi robot hızlı değiştirme tutucu modülleri için özel olarak tasarlanmış, yüksek performanslı bir çekirdek kuvvet aktarımlı menteşe külbütör bileşenidir. Optimize edilmiş kuvvet iletim yapısını ve sıcak dövme entegre şekillendirme teknolojisini tek bir işlevsel ünitede birleştirerek doğrusal piston tahrik kuvvetini tutucu çene sallanma kenetleme hareketine dönüştüren temel kinematik parça olarak hizmet eder.
N160 Robot Hızlı Değişim Tutucu Modülü
JWGRIP, Çin'deki N160 Robot Hızlı Değişim Tutucu Modülünün profesyonel üreticisi ve tedarikçisidir ve Toplu Sipariş tedarikini destekler ve küresel otomasyon proje ortakları için orijinal Fabrika Fiyatı sağlar. Modern esnek insansız üretim hatları için özel olarak tasarlanmış, yeni geliştirilmiş entegre bir robot kol sonu yürütme ünitesidir. Pnömatik paralel tutucuyu ve robot hızlı değiştirme arayüzünü yenilikçi bir şekilde tek bir modüler gövdeye entegre ederek, ayrı hızlı değiştirme disklerine ve bağımsız tutucu düzeneğine olan ihtiyacı ortadan kaldırır ve çok katmanlı ek bağlantı flanşları veya geçiş aksesuarları gerektirmez.
Robot Hızlı Değişim Tutucu Tepsi Bağlantısı
JWGRIP, Çin'deki profesyonel Robot Hızlı Değişim Tutucu Tepsi Bağlantısının üreticisi ve tedarikçisidir. Esnek insansız otomatik üretim hatları için özel olarak tasarlanmış gelişmiş bir entegre robot uç efektör anahtarlama bileşenidir. Yüksek mukavemetli alaşımlı çelik yapısal konfigürasyonu ve hassas taşlama işlemini tek bir ünitede birleştirerek tutucuların, tepsilerin ve diğer uç aletlerin değiştirilmesi sırasında manuel müdahale olmadan tam otomatik robot alet değişimini gerçekleştirir.
JWGRIP, Çin'de profesyonel bir Robot Hızlı Değişim Tutucu Serisi üretici ve tedarikçidir. Fabrikamızdan rekabetçi fiyatlarla yüksek kaliteli ürünlerin toptan satışına sıcak bir şekilde hoş geldiniz.
Haber Önerileri